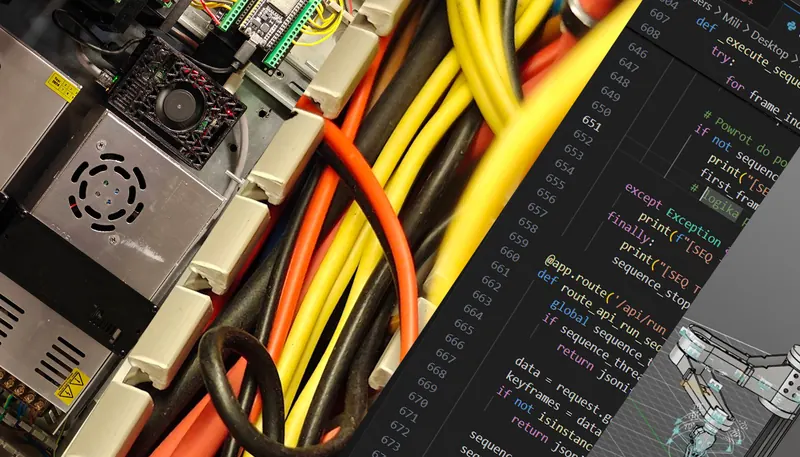
Elektronika, konstrukcja, oprogramowanie
Robot SCARA
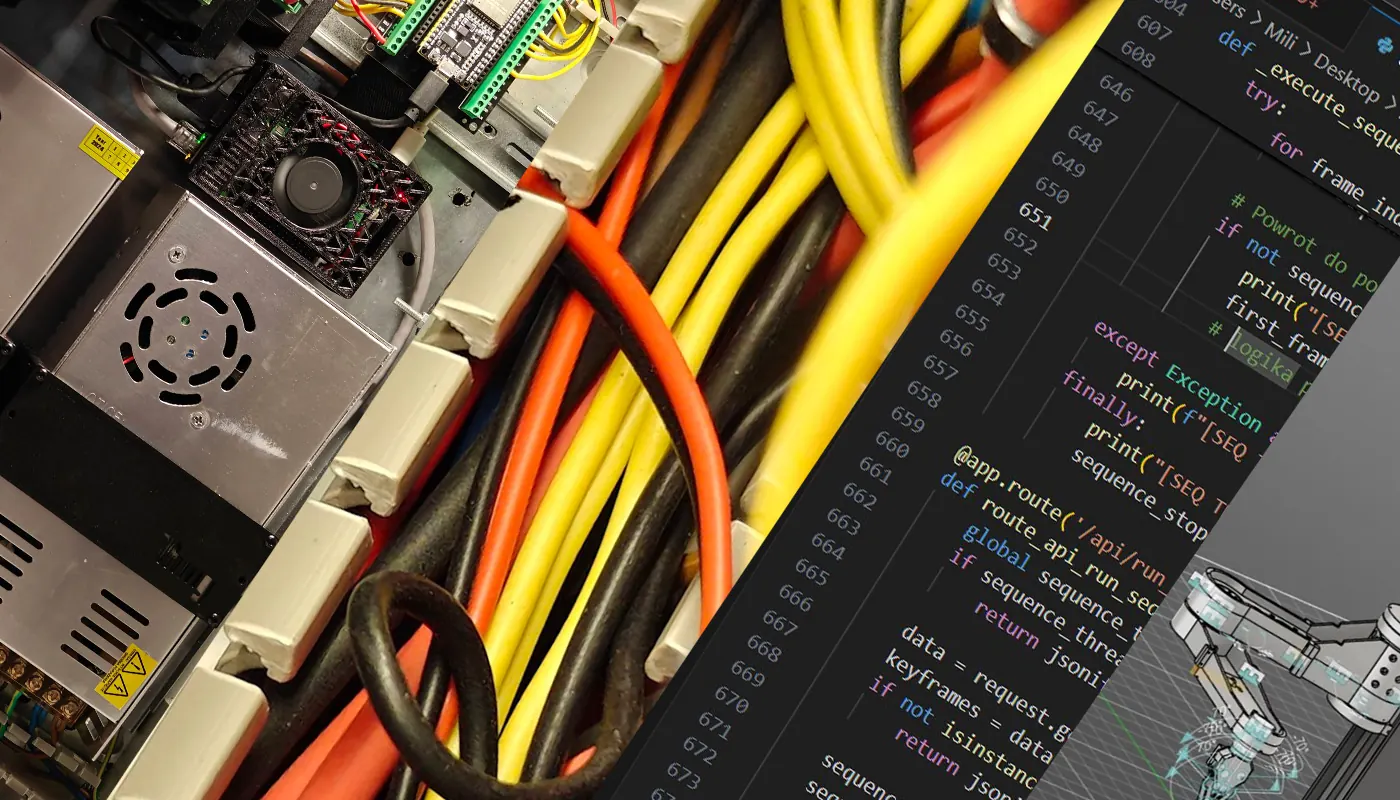
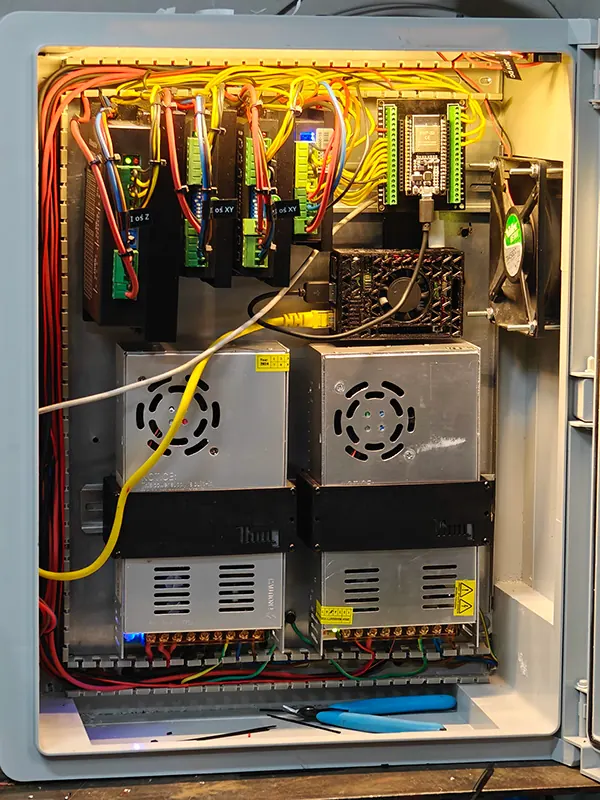
Czteroosiowe ramię zbudowane od zera w trzyosobowym zespole, jako projekt badawczy dla Politechniki Śląskiej. Zakres prac: architektura oprogramowania, dobór elektroniki, projekt i integracja szafy sterowniczej.
- Zasięg
- ~600 mm
- Udźwig
- 6 kg
- Osie
- 4
- Napędy
- 48 V
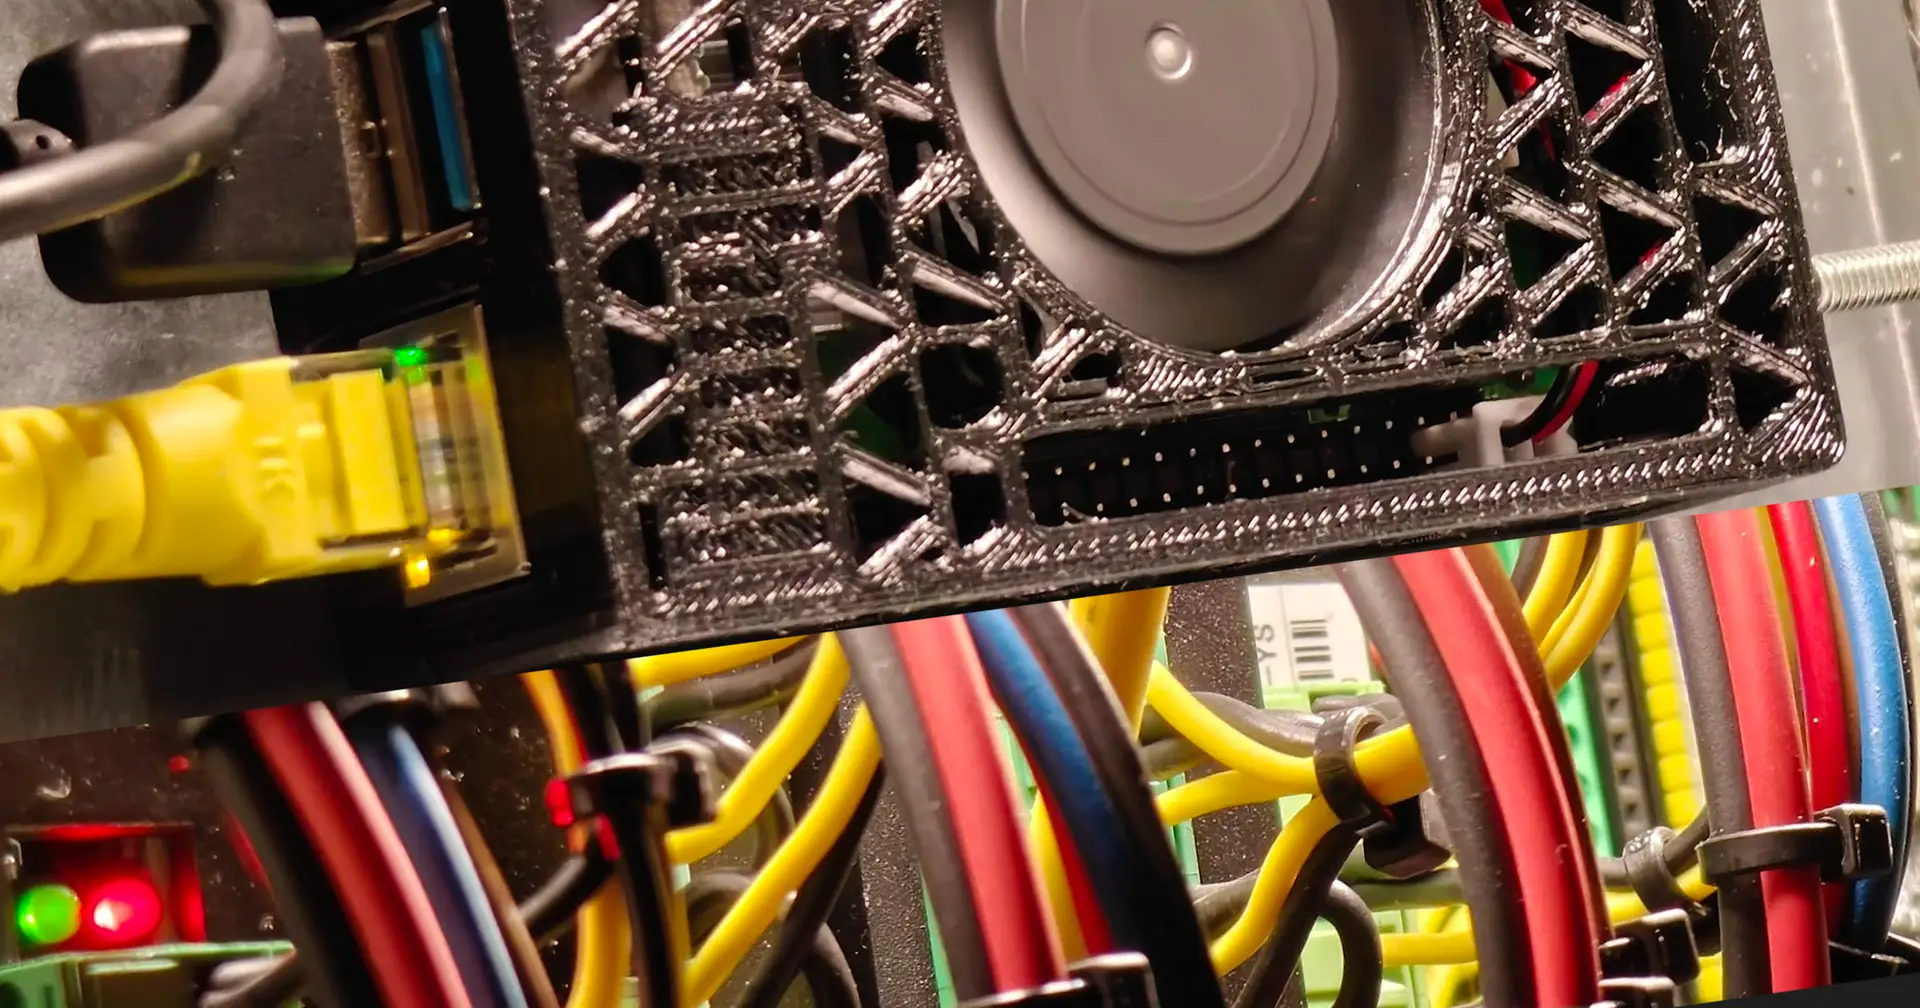
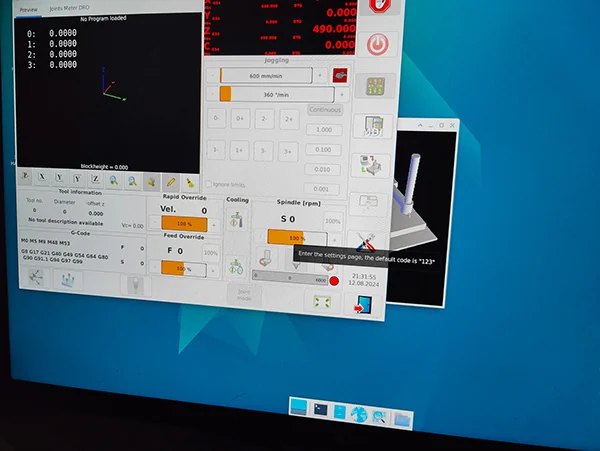
Robot powstał od zera: trzy iteracje mechaniki, własna szafa sterownicza i własne oprogramowanie. Backend na Raspberry Pi przetwarza G-code i planuje ruch, ESP32 steruje napędami, a całość obsługuje się z panelu w przeglądarce, z dowolnego urządzenia w sieci lokalnej.
Najwięcej pracy kosztowało gubienie kroków na zwykłych pasach zębatych. Rozwiązały to koła zębate z druku SLA i pasy z rdzeniem stalowym oraz szklanym.
| Kinematyka | SCARA, 4 osie |
|---|---|
| Zasięg | ok. 600 mm |
| Udźwig | do 6 kg |
| Napęd | silniki krokowe NEMA, przekładnie pasowe, koła z druku SLA |
| Zasilanie napędów | 48 V, dwupoziomowy E-STOP |
| Sterowanie | Raspberry Pi 4 (backend), ESP32 (firmware) |
| Oprogramowanie | Python i Flask, C++ (PlatformIO), panel HMI w przeglądarce |
| Komunikacja | HTTP między panelem a backendem, port szeregowy między Raspberry Pi a ESP32 |
Narzędzia: Fusion 360, Solid Edge, PlatformIO, VS Code, druk FDM i SLA.
Pełny opis projektu na scara.thmg.pl